



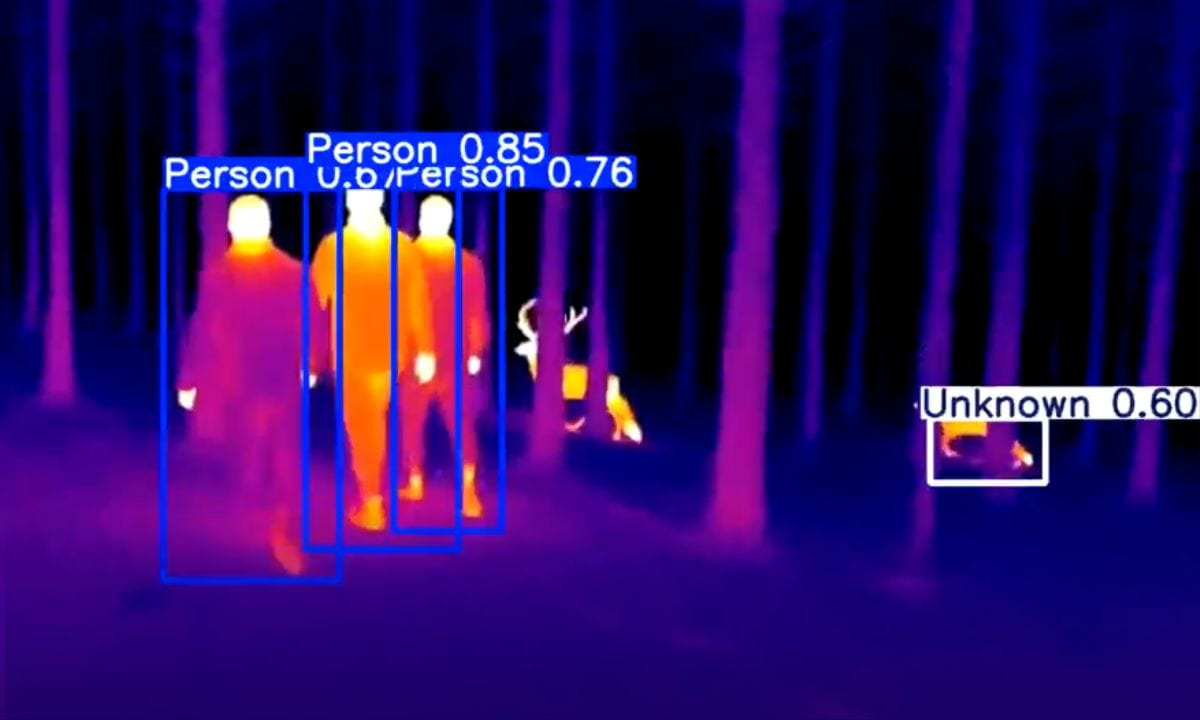
Quins «ulls» li poses a un vehicle autònom quan cada centímetre compta?
A CYP Core hem donat el tret de sortida al projecte TECHDUAL. El nostre objectiu final és crear un sistema intel·ligent de detecció, però el primer pas és crític: la selecció del maquinari.
Un UGV (vehicle terrestre no tripulat) planteja un repte d’integració únic. No hi podem instal·lar qualsevol càmera. Estem fent un estudi exhaustiu per seleccionar la combinació perfecta de:
- càmeres tèrmiques;
- visió nocturna;
- sensors òptics.
El criteri? Han d’oferir la màxima resolució i sensibilitat amb la mida més petita possible.
Ja hem fet les primeres proves de concepte amb alguns vídeos de prova, i els resultats preliminars de detecció són prometedors. Estem definint l’arquitectura que permetrà al vehicle «veure-hi» sense comprometre’n la mobilitat ni sobrecarregar-ne l’estructura.
Comença el viatge cap a la visió artificial embarcada.
Al projecte també hi participen el CIAC (Clúster de la Indústria d’Automoció de Catalunya), FACYL (Clúster d’Automoció i Mobilitat de Castella i Lleó), el Clúster d’Automoció i Mobilitat d’Aragó, CEAGA (Clúster d’Automoció i Mobilitat de Galícia), AVIA (Clúster d’Automoció i Mobilitat), INERTIM Research i Optare Solutions.
Publicació original
Qui ho va fer