



¿Qué «ojos» le pones a un vehículo autónomo cuando cada centímetro cuenta?
En CYP Core hemos dado el pistoletazo de salida al proyecto TECHDUAL. Nuestro objetivo final es crear un sistema inteligente de detección, pero el primer paso es crítico: la selección del hardware.
Un UGV (vehículo terrestre no tripulado) presenta un desafío de integración único. No podemos instalar cualquier cámara. Estamos haciendo un estudio exhaustivo para seleccionar la combinación perfecta de:
- cámaras térmicas;
- visión nocturna;
- sensores ópticos.
¿El criterio? Deben ofrecer la máxima resolución y sensibilidad con el menor tamaño posible.
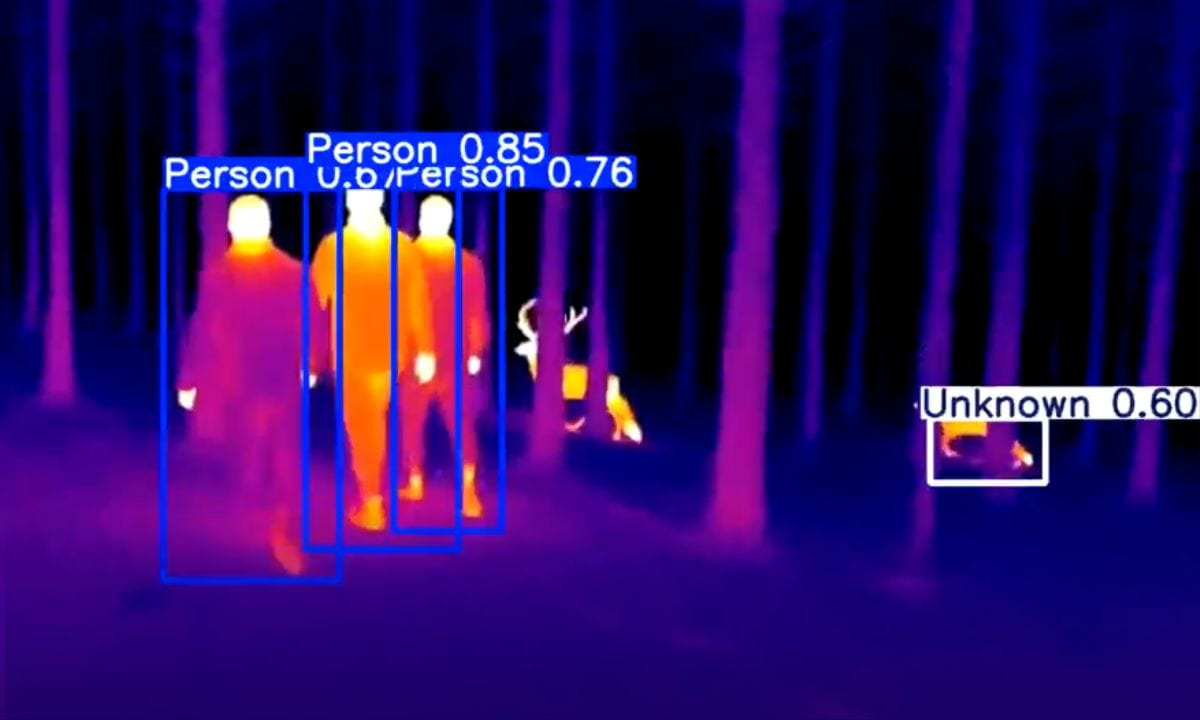
Ya hemos hecho las primeras pruebas de concepto con algunos vídeos de prueba, y los resultados preliminares de detección son prometedores. Estamos definiendo la arquitectura que permitirá al vehículo «ver» sin comprometer su movilidad ni sobrecargar su estructura.
Comienza el viaje hacia la visión artificial embarcada.
En el proyecto participan también el CIAC (Clúster de la Indústria d’Automoció de Catalunya), FACYL (Clúster de Automoción y Movilidad de Castilla y León), el Clúster de Automoción y Movilidad de Aragón, CEAGA (Clúster de Automoción y Movilidad de Galicia), AVIA (Clúster de Automoción y Movilidad), INERTIM Research y Optare Solutions.
Publicación original
Quién lo hizo